ZE3118 Banc didactique pour systèmes de contrôle dynamique – Équipement de formation professionnelle et de laboratoire pédagogique en électricité1. Présentation du produit
1.1 Profil
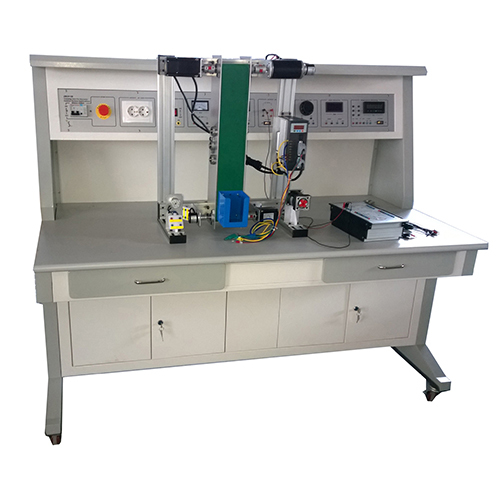
Ce banc didactique intègre divers types de servomoteurs et de capteurs de contrôle industriel. À travers des expériences pratiques, les étudiants et les enseignants peuvent se familiariser avec les caractéristiques fonctionnelles des servomoteurs et maîtriser leurs principes de commande. Ce dispositif permet de développer les connaissances théoriques et les compétences techniques des apprenants ; il est particulièrement adapté aux écoles techniques, aux établissements d'enseignement supérieur, aux centres de formation professionnelle et aux écoles de techniciens.
1.2 Caractéristiques
a. Le banc de formation est équipé de roulettes pivotantes, offrant une grande mobilité. Il intègre des instruments de mesure et une alimentation dédiée à la formation ; il est facile à utiliser et conçu pour une longue durée de vie.
b. Il est doté de divers types de machines électriques, combinables entre elles pour couvrir l'ensemble du programme de formation.
c. Le banc est équipé d'un système de protection et de sécurité.
2 Spécifications techniques
a. Alimentation : triphasée à cinq fils, 380 V ± 10 %, 50 Hz
b. Dimensions : 1600 mm × 800 mm × 1300 mm
c. Puissance totale : < 1,5 kVA
d. Poids : environ 250 kg
e. Conditions de fonctionnement
Température ambiante : -10 °C à +40 °C
Humidité relative : < 85 % (à 25 °C)
3 Composition du produit
3.1 Console de commande et d'alimentation
a. Entrée d'alimentation triphasée à cinq fils, contrôlée par un disjoncteur différentiel ; comprend un bouton d'arrêt et un bouton d'arrêt d'urgence pour couper l'alimentation électrique.
b. Équipée d'un voyant de mise sous tension et de prises de sortie électrique (type européen).
c. Les machines électriques à courant alternatif disposent de dispositifs de protection dédiés ; l'alimentation CA intégrée inclut une protection contre les courts-circuits.
La console est réalisée en tôle métallique.
3.2 Plan de travail
Le plan de travail est constitué d'un panneau ignifuge, robuste et esthétique.
4 Contenu de la formation
4.1 Expériences sur les servomoteurs à courant alternatif (AC)
a. Test statique des servomoteurs à courant alternatif
b. Principe de fonctionnement et test des servomoteurs AC
c. Commande de démarrage du servomoteur AC
d. Commande de position du servomoteur AC
e. Déplacement angulaire du servomoteur AC
f. Déplacement linéaire du servomoteur AC
g. Commande de positionnement par ralentissement du servomoteur AC
4.2 Expérimentation avec servomoteur DC
a. Test statique du servomoteur DC
b. Principe de fonctionnement et test des servomoteurs DC
c. Commande de démarrage du servomoteur DC
d. Commande de position du servomoteur DC
e. Déplacement angulaire du servomoteur DC
f. Déplacement linéaire du servomoteur DC
h. Commande de positionnement par ralentissement du servomoteur DC
4.3 Expérimentation avec moteur pas à pas
a. Test statique du moteur pas à pas
b. Principe de fonctionnement et test des moteurs pas à pas
c. Commande en boucle ouverte du moteur pas à pas
d. Commande en boucle fermée du moteur pas à pas
e. Déplacement angulaire du moteur pas à pas
f. Déplacement linéaire du moteur pas à pas
g. Commande de positionnement par ralentissement du moteur pas à pas
4.4 Expérimentation avec chargeur de moteurs
(1) Expérimentation avec chargeur de moteurs pas à pas
(2) Expérimentation avec chargeur de servomoteurs AC
(3) Expérimentation avec chargeur de servomoteurs DC